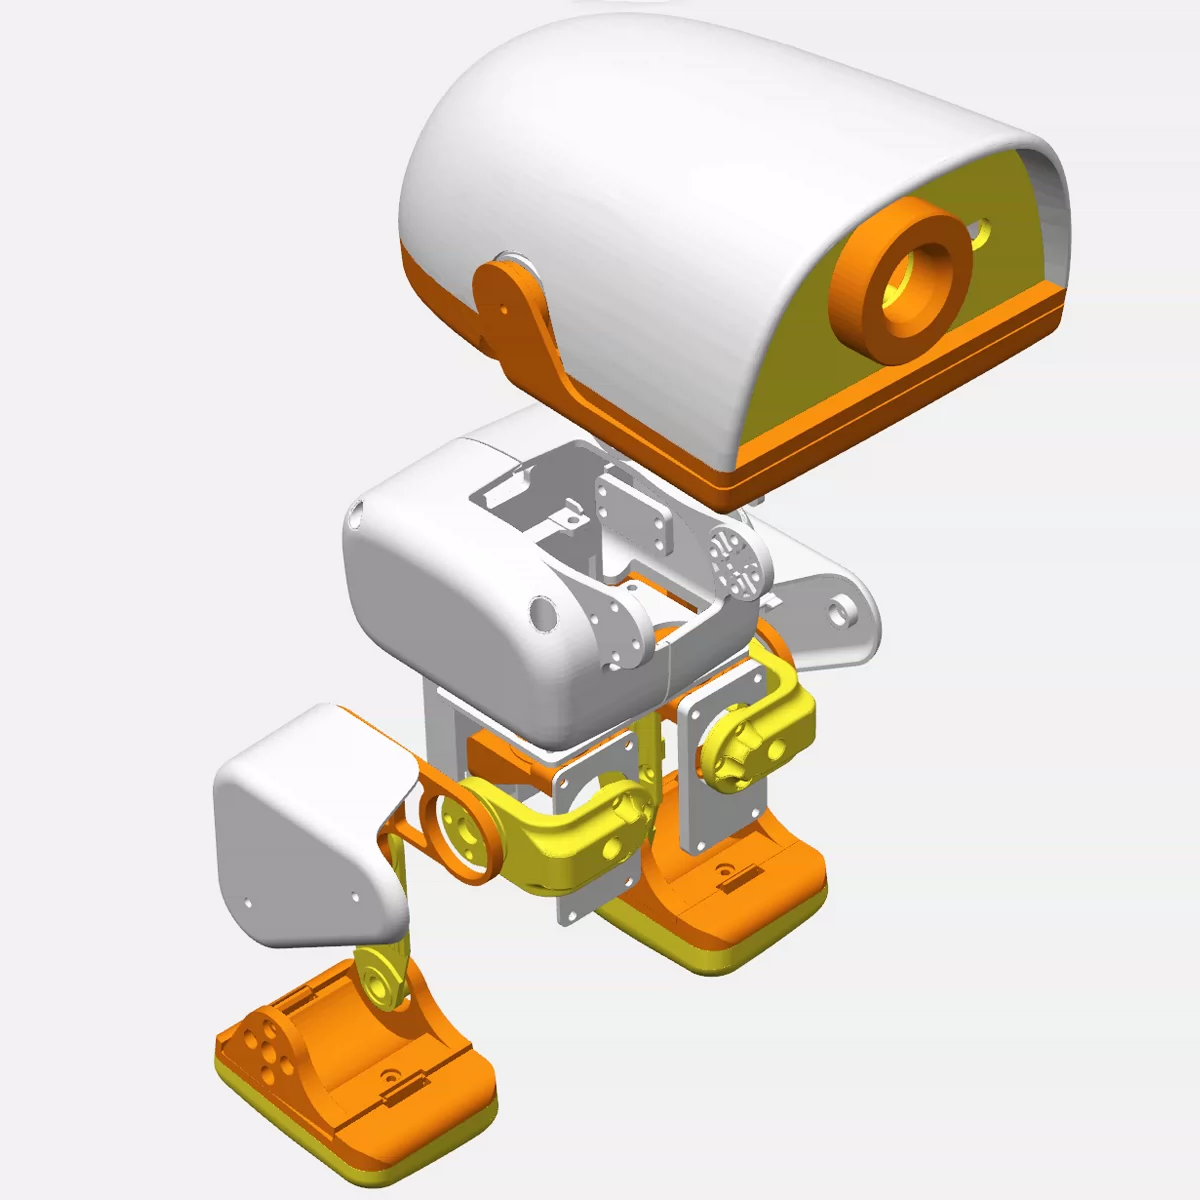

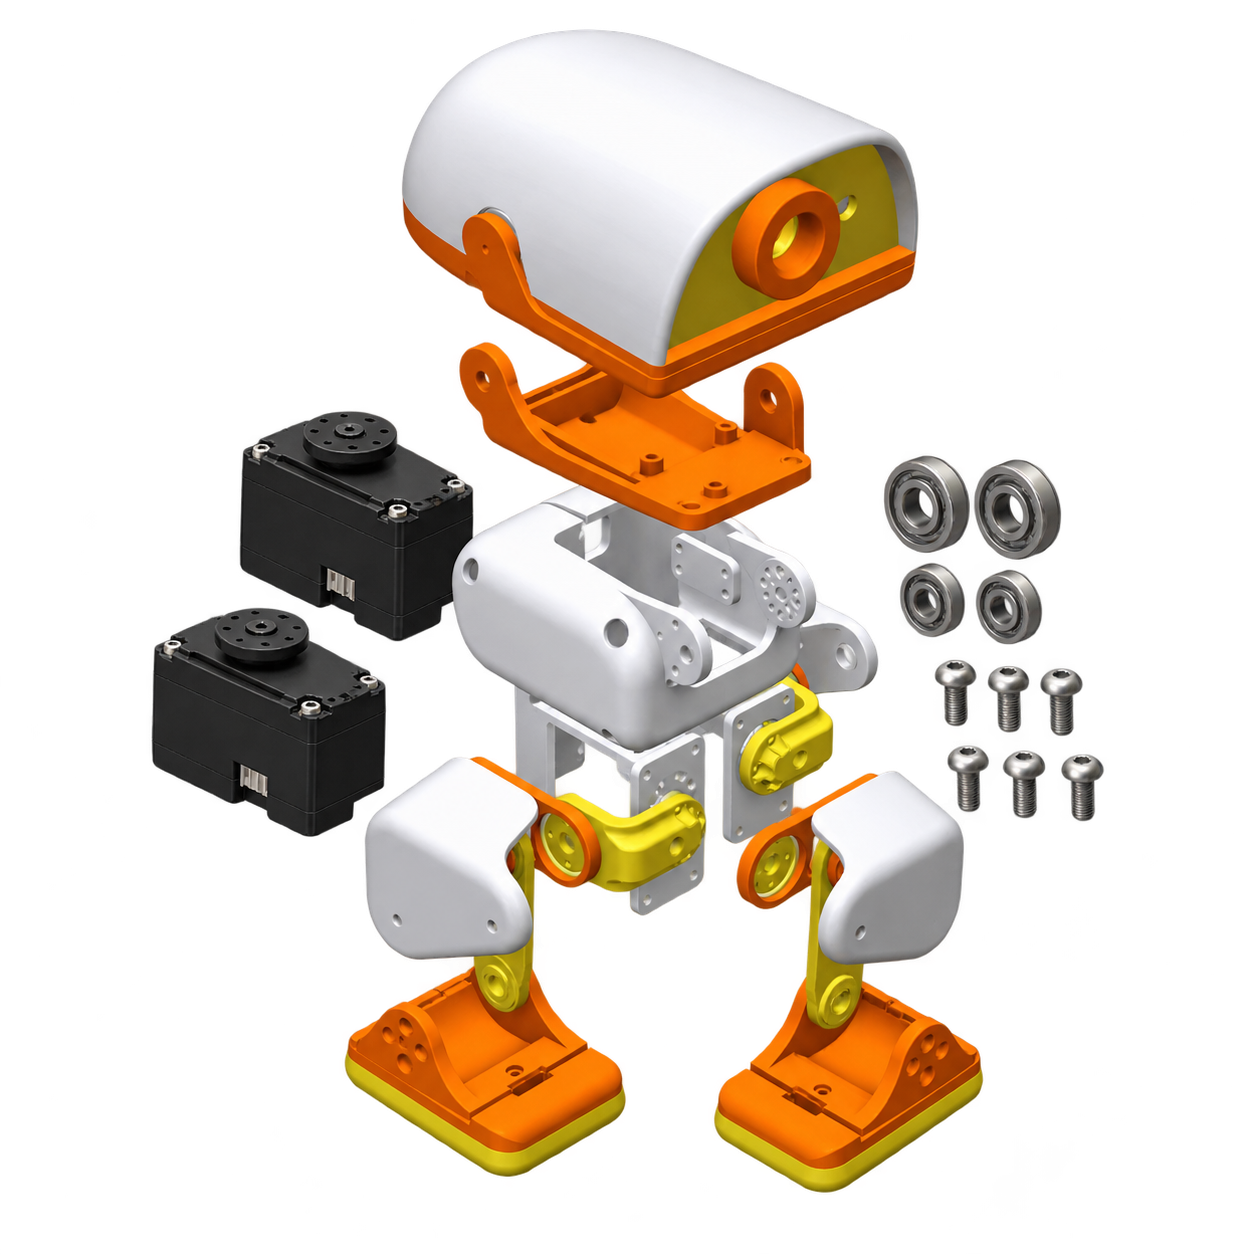
概念结构图:内部形状与位置为示意,不作为维修指南。点击编号查看部件配置与用途。
打印头壳与框架
打印结构组件,图中为概念分组;头部外形不表示随附摄像头。
切换款式
观看 / 了解 / 使用
视频、说明书与常见问题
装配视频与产品资料
原作者装配视频与部件文档。请选择HD1910结构版本;项目演示可能使用另配电控。
视频可在本站直接播放,保留原音轨与画面文字;英文标题仅供导航。
这是开箱即用整机吗?
不是。套装款为DIY机械硬件,需要自行装配,并另配兼容的电控与供电系统。其他配件按所选款式单独供货。
所有选项都包含15颗舵机吗?
仅15舵机套装包含15颗舵机;其他款式分别是单颗舵机或所选配件组。
是否包含电池和主控?
400美元套装清单没有列出电池和主控,不应由组装效果图推断随附电控设备。
摄像头能下单吗?
摄像头参考:OpenMicroDuck项目采用IMX219/CSI路线;树莓派Camera Module 2采用800万像素IMX219传感器(3280×2464),Radxa ZERO 3有该模组接入文档。项目BOM曾标500万,与厂商资料冲突,不能照抄。该参考不代表本站待定摄像头供货规格;订购前需确认主控、模组料号、排线针数/方向/间距及安装孔位,断电连接,不可将CSI排线插入舵机TTL口。 当前暂未定价,请先咨询。
说明书在哪里?
媒体资料区下方整行“查看使用说明”进入十章入门指南,首屏提供中英文整理版PDF。资料区同时收录原作者装配说明、视频、舵机规格书和板卡文档;使用前核对硬件版本。
COMMUNITY
评价与分享
来自产品社区的使用体验与日常分享。
暂无评价与分享
产品资料
产品数据册
从核心硬件到使用支持,资料以产品原始参数为准。
产品身份
- 名称
- Microduck HD1910 机器鸭DIY套件
- 套装内容
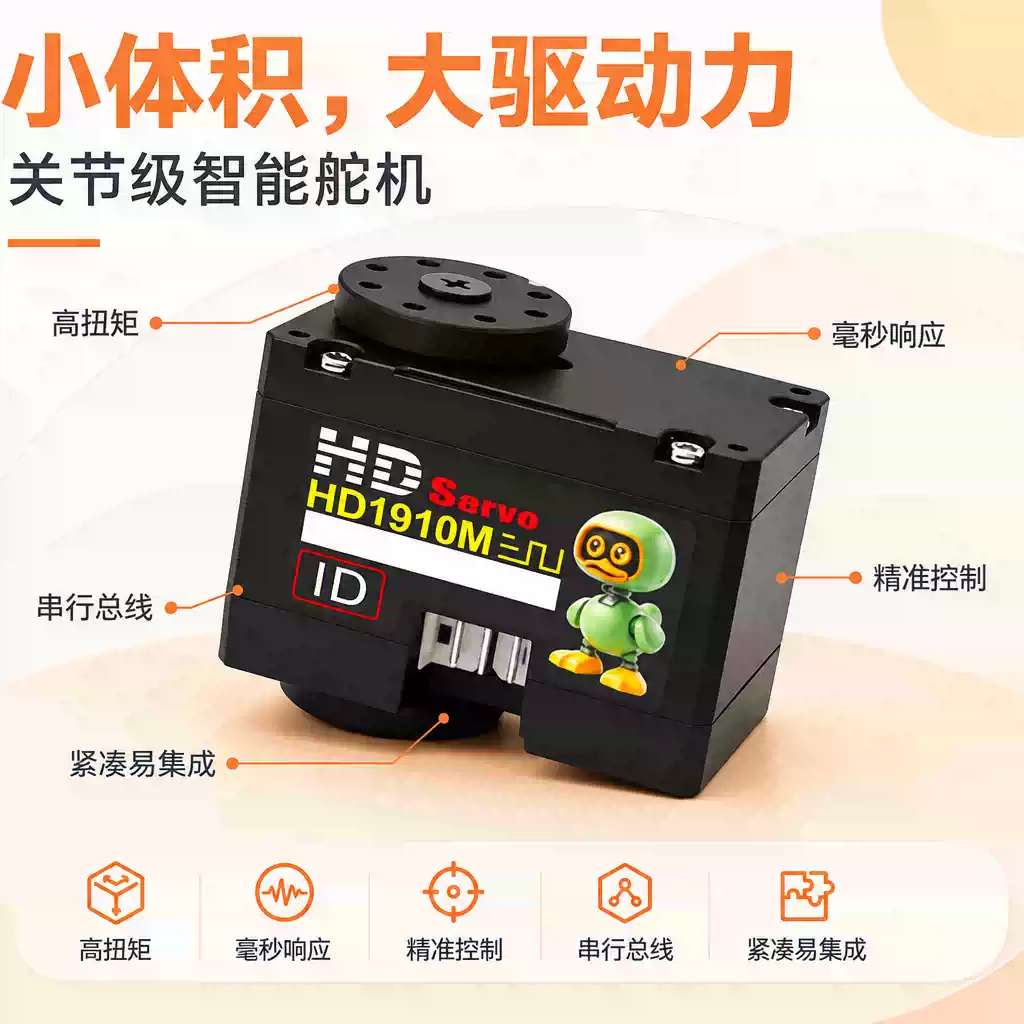
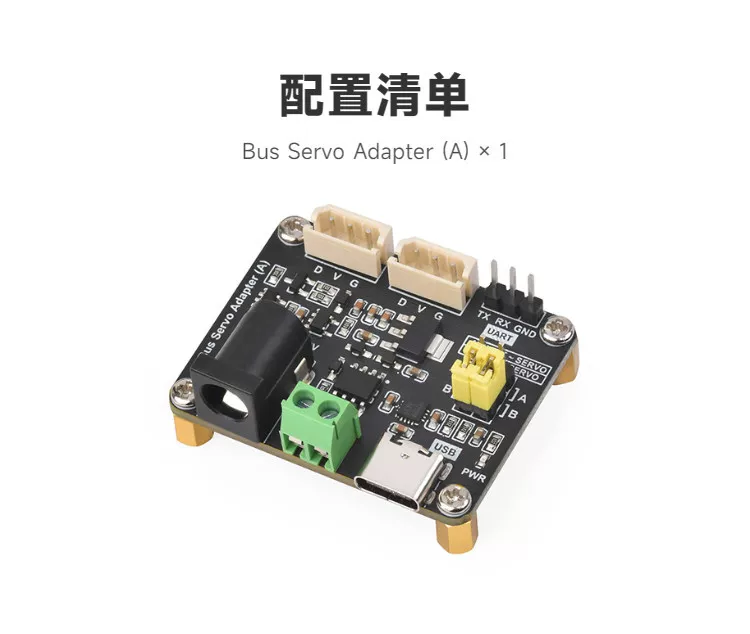
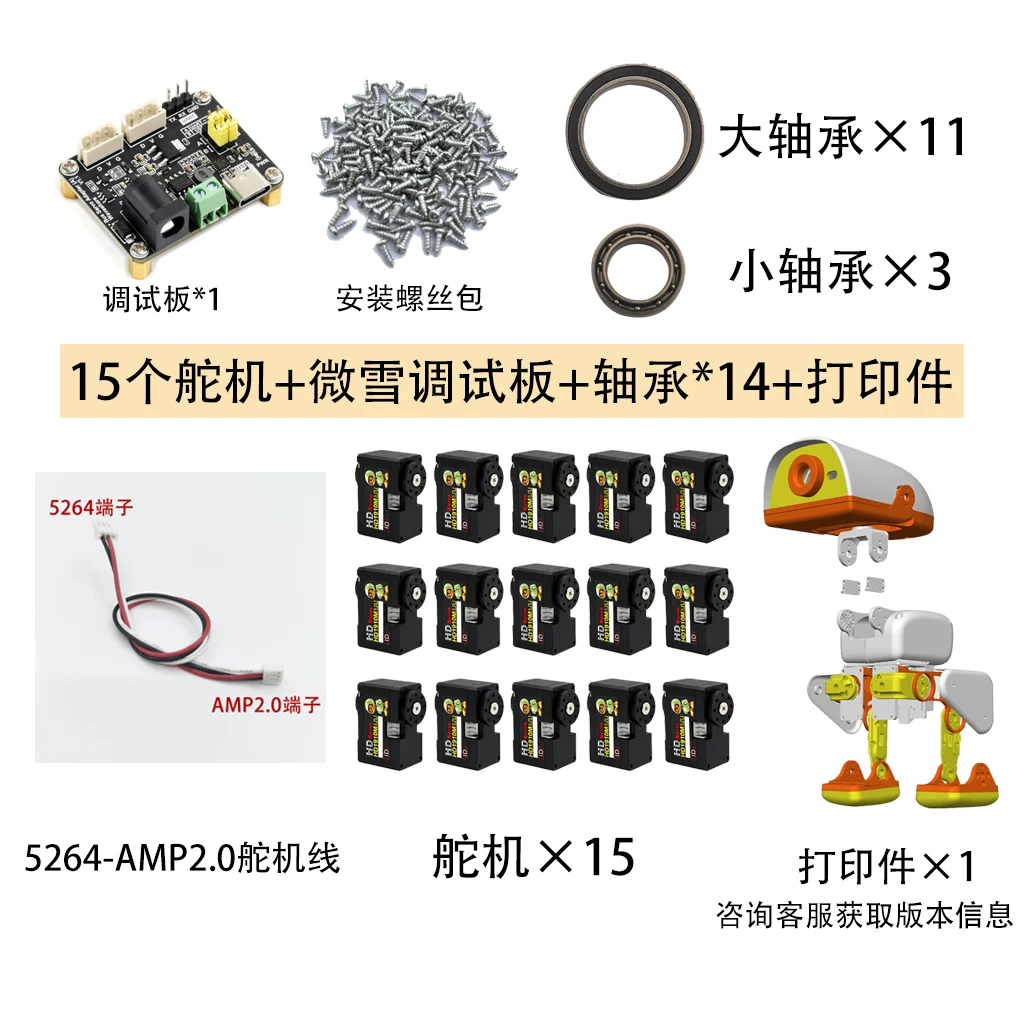
- 15颗HD-1910-C001舵机、Microduck打印件、M2安装螺丝包、14个轴承(大轴承11个+小轴承3个)、微雪总线舵机调试板及5264-AMP2.0舵机转接线。
规格信息
- 舵机型号
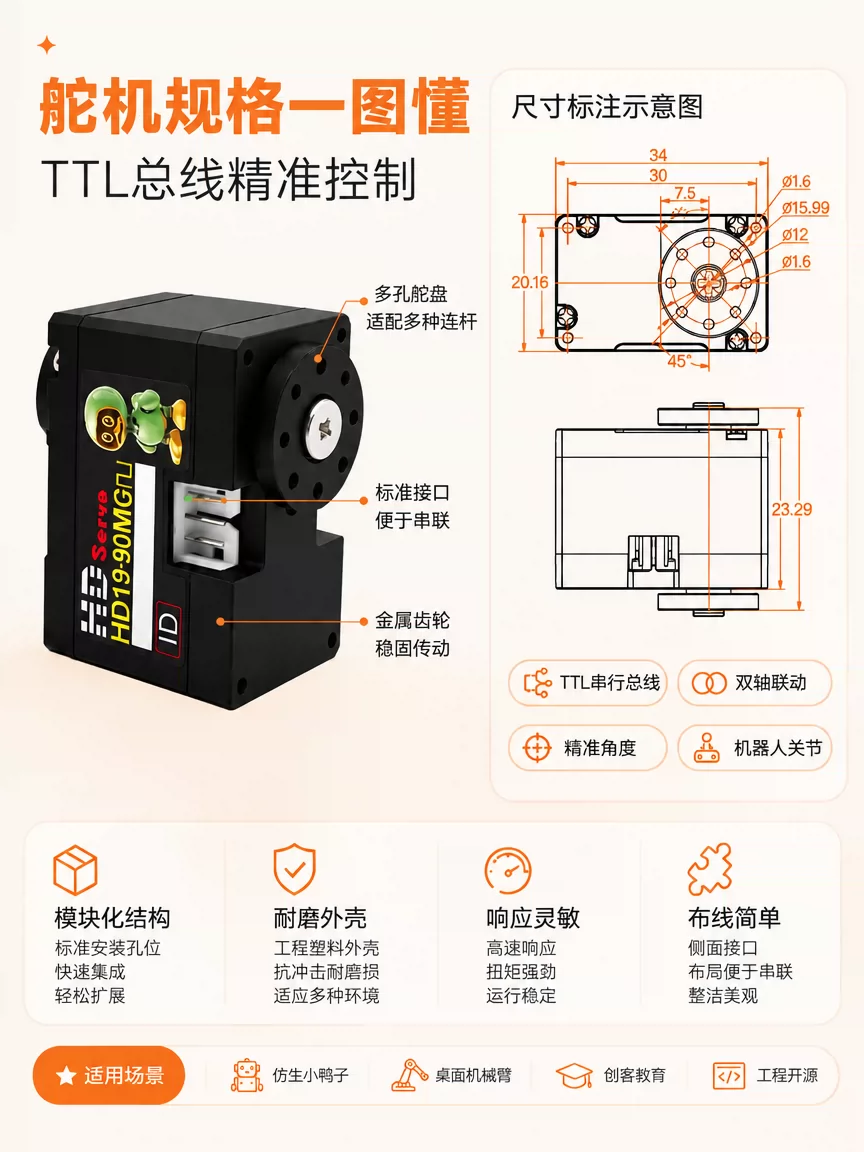
- HD-1910-C001,规格书A/0(2026-09-07)
- 工作电压
- 4–8.4V,仅指舵机;不得据转接板标注给舵机输入12V
- 堵转扭矩
- 12kg·cm @ 6V,非持续额定扭矩
- 额定负载
- 3kg·cm @ 6V
- 空载速度
- 0.109秒/60° @ 6V(92rpm,规格书容差±10%)
- 堵转电流
- 1.6A @ 6V,单颗舵机
- 外壳尺寸
- 34×20×23mm,突出轴与安装尺寸另见尺寸图
- 单颗重量
- 21±2g
- 位置编码
- 12位磁编码,4096位置;0.088°/脉冲
- 通信
- TTL半双工异步串口;38400bps–1Mbps,默认1Mbps
- 接口
- AMP2.0-3P;接线按对应型号端子定义核对
- 微雪板A
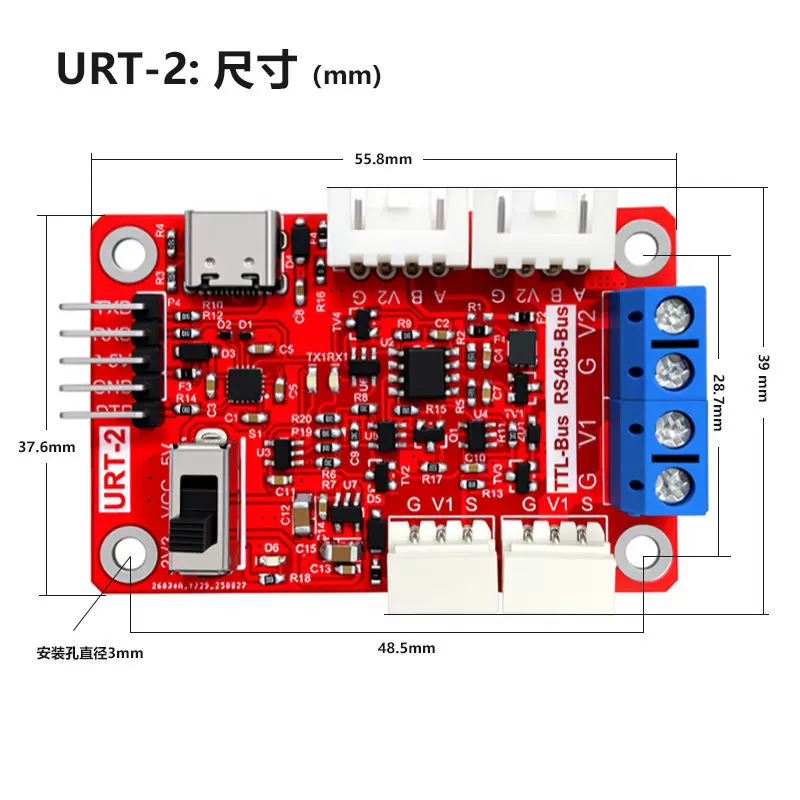
- 42×33mm;CH343 USB串口;最大5A;无稳压,输出电压等于输入
包装与支持
- 保修
- 一年非人为故障保修;其他情况付费维修;寄修运费客户承担。
- 说明书
- 查看 / 下载说明书
售后政策
非人为损坏享一年保修;人为损坏或超出保修期,可联系客服申请付费维修。维修涉及的运费由用户承担。
从配件,到成品
成品案例
这些配件,可以做成什么?以下展示基于本配件制作的成品。如需整机装配或外观定制,欢迎联系客服。
MECHANICS / MOTION / LEARNING
把一只小鸭子,一步步搭建出来。
400美元款包含15颗HD-1910-C001舵机、Microduck打印件、M2安装螺丝包、14个轴承(大轴承11个+小轴承3个)、微雪总线舵机调试板及5264-AMP2.0舵机转接线。需要自行装配,主控、摄像头、IMU、存储和供电系统另配。单购选项仅包含对应配件;卡图为拆分结构示意。本款为HD1910路线DIY套件,不是Pollen Robotics原厂整机。 摄像头参考:OpenMicroDuck项目采用IMX219/CSI路线;树莓派Camera Module 2采用800万像素IMX219传感器(3280×2464),Radxa ZERO 3有该模组接入文档。项目BOM曾标500万,与厂商资料冲突,不能照抄。该参考不代表本站待定摄像头供货规格;订购前需确认主控、模组料号、排线针数/方向/间距及安装孔位,断电连接,不可将CSI排线插入舵机TTL口。