PRODUCT · GUIDE
Microduck HD1910 机器鸭DIY套件使用指南
适用于HD1910套件与单购配件的整理版入门指南;不是匹配版本的装配、接线或维修手册。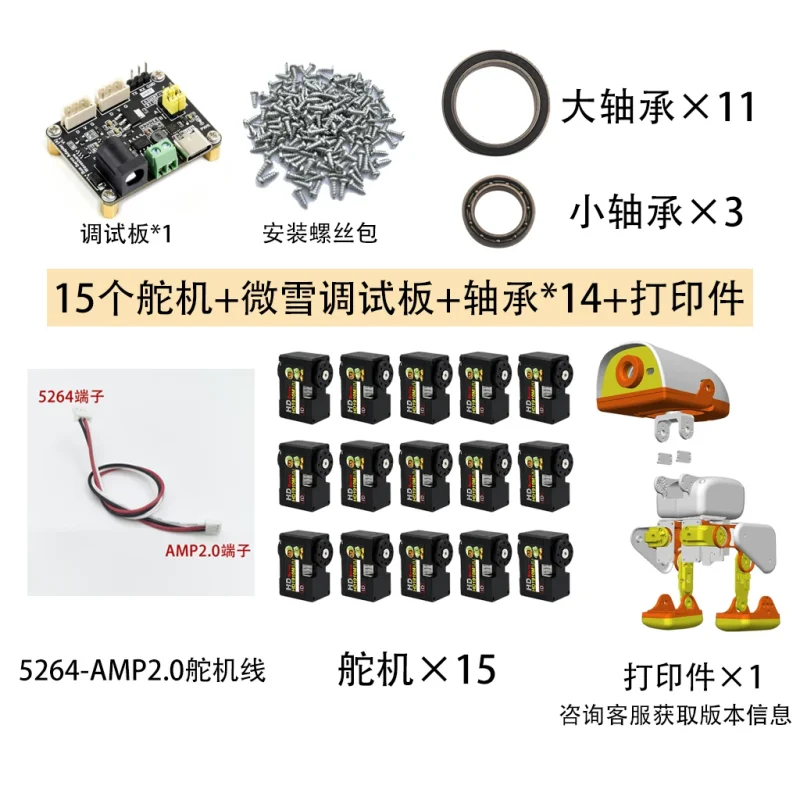
装配视频与产品资料
原作者装配视频与部件文档。请选择HD1910结构版本;项目演示可能使用另配电控。
视频可在本站直接播放,保留原音轨与画面文字;英文标题仅供导航。
01 · GUIDE
选择套装与单购配件
先看本次订单选择的款式。400美元款为15颗HD-1910-C001舵机、打印件、M2螺丝包和14件轴承组成的DIY机械套件。单颗舵机、URT-2调试板、打印件、总线转接板A、轴承组均为独立选项,不与套装自动叠加。摄像头未开放购买。组装效果图和概念结构图不表示画面内所有电子模块均随附。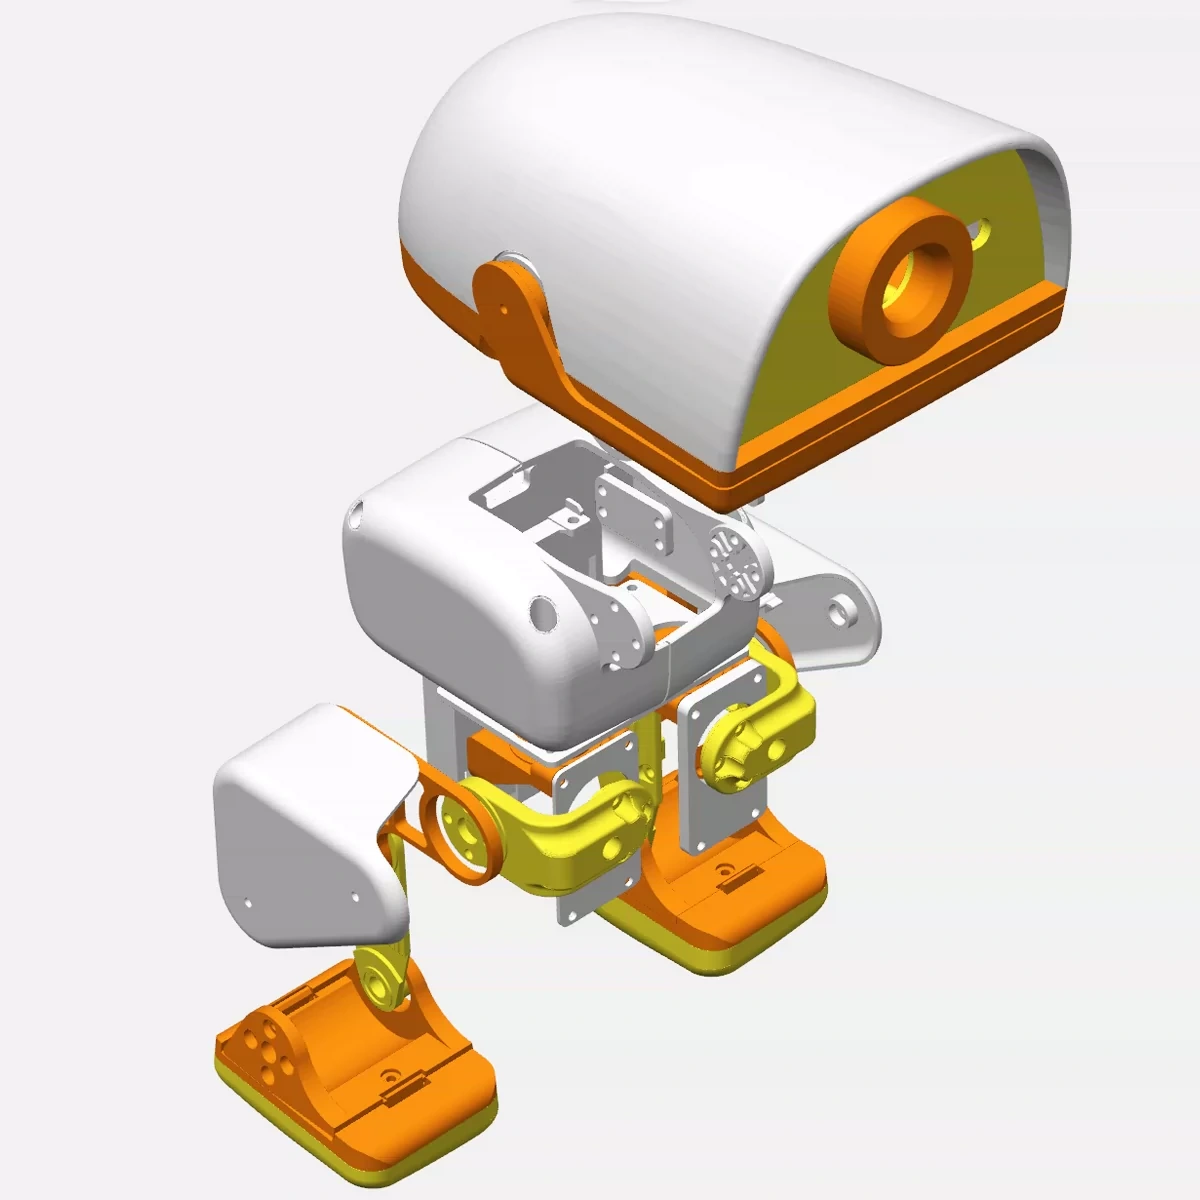
02 · GUIDE
收货清点与记录
装配前先核对所选款式。400美元套装包含15颗HD-1910-C001舵机、Microduck打印件、M2安装螺丝包、14个轴承(大轴承11个+小轴承3个)、微雪总线舵机调试板及5264-AMP2.0舵机转接线。单颗舵机款为一颗舵机,单独打印件款不含舵机。通电前对照订单逐项检查来货,版本不匹配或缺件时先联系支持;主控、摄像头、IMU、存储及供电系统另配。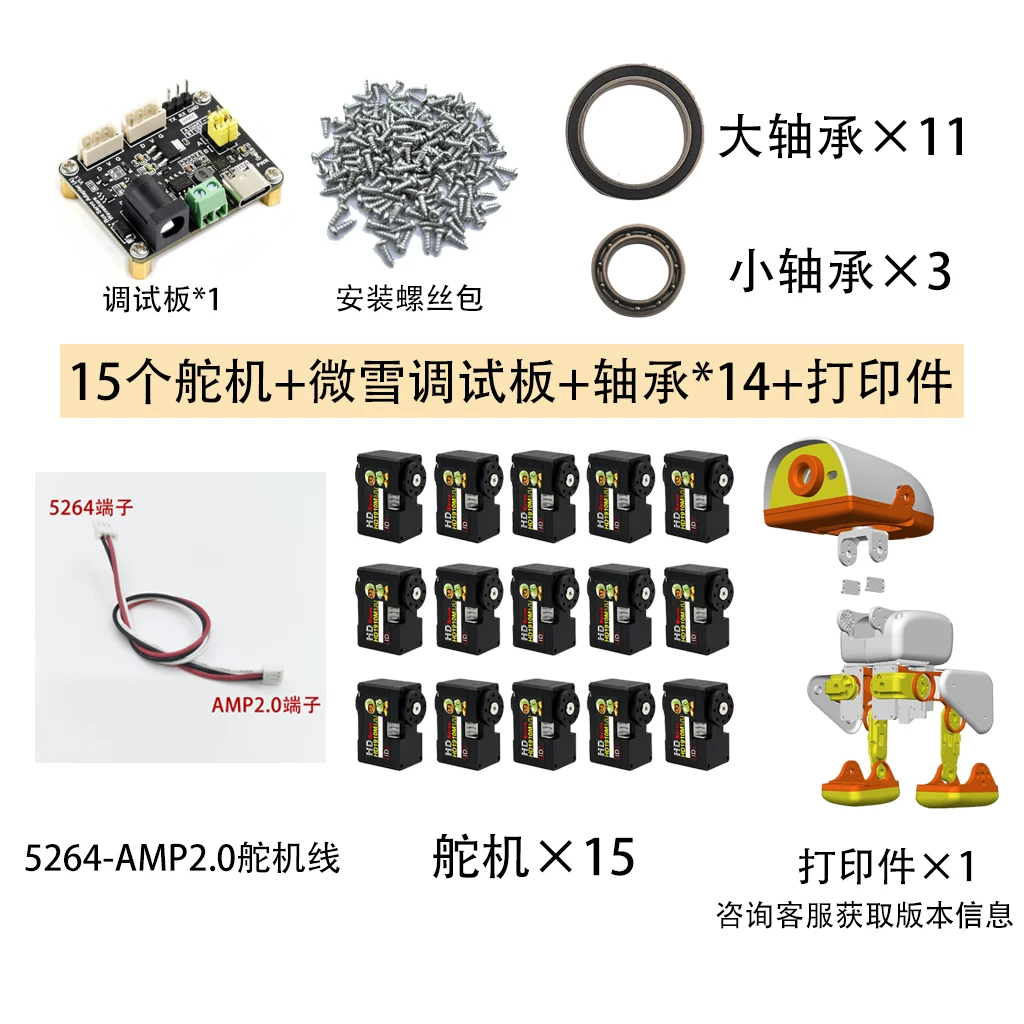
03 · GUIDE
准备安全的装配环境
在平整、防滑、照明充足的工作台操作,将螺丝和轴承分类放置。机械件装配和插拔线缆前断开全部电源;手指、头发及衣物远离关节。不要手持通电的关节测试,也不要用外力快速扳动舵机。此套件需要机器人装配与调试能力,首次测试应有人看护并预留快速断电方式。打印前先选HD1910匹配图纸:XL330与HD1910的舵盘配合面不同。资料入口中的作者仓库分别维护飞特与XL330版本;21页说明及组件图可用于对照装配,但须与收到的打印件版本一致。
04 · GUIDE
确认结构版本再装配
本商品采用HD1910路线。公开资料中XL330与HD1910的舵盘配合结构存在差异,不应混装不同路线的打印件。先对照实际打印件、舵机孔位和随货装配资料,检查每处间隙及轴承配合。此处概念分解图用于认识组件,不给出螺丝长度、力矩或逐步装配顺序;没有匹配版本图纸时,先联系支持取得对应资料。
05 · GUIDE
舵机与机械连接检查
舵机铭牌应与订单中的HD-1910-C001对应。安装前检查输出轴、安装孔、插座和外壳,确认没有运输变形。先松装连接件,确认关节活动范围及线材路径,再按匹配版本说明紧固。不要用超长螺丝强行锁紧,不在卡滞状态下通电。装配过程中如遇干涉,停止并拍摄零件与安装位置,勿直接打磨或切割。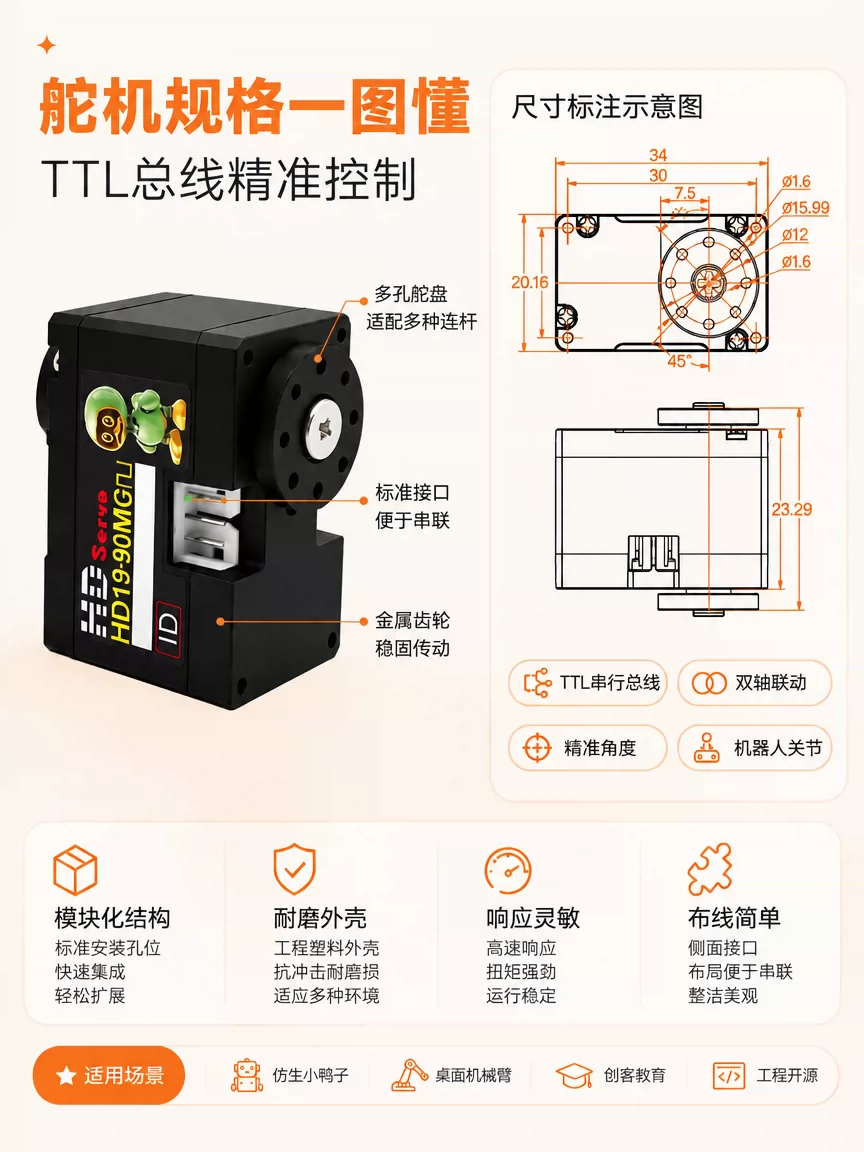
06 · GUIDE
另配电控与供电
机械套件不等于完整电控系统。主控、存储卡、IMU、摄像头、电池及适配器等须按实际项目另配;套装含微雪总线转接/调试板;FE-URT2-C001及微雪板也可按选项单购。商家舵机资料标注工作电压4~8.4V,该范围只属于舵机,不是整机所有接口的供电规格。上电前依据每块板和电源的实际铭牌核对电压、极性、端子和接线,切勿照相似接口猜线序。随附微雪转接板不稳压,舵机输出电压跟随输入。HD1910规格书工作范围为4–8.4V,不能照其他舵机的9–12.6V例程供电;电源选择与USB/UART模式参照对应板卡厂商说明。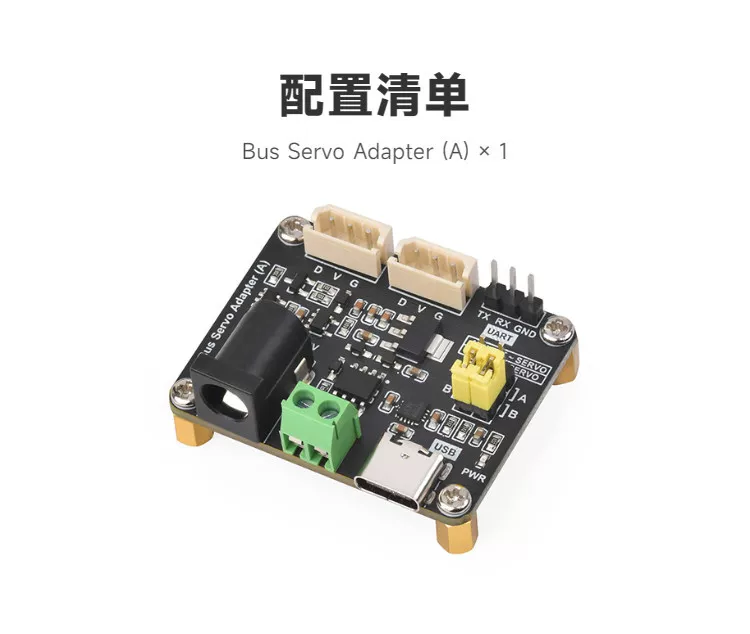
07 · GUIDE
首次通信与标定
使用与你的舵机及控制板匹配的软件和协议。首次通信在关节卸力、机身被可靠支撑且可随时断电的条件下进行,先做只读状态检查,再依匹配版本手册完成ID、零位与限位设置。不要复制他人样机偏移、关节角度或固件配置。改变零位或固件可能持久写入设备;没有原始配置备份和匹配说明时,不执行写入或刷机。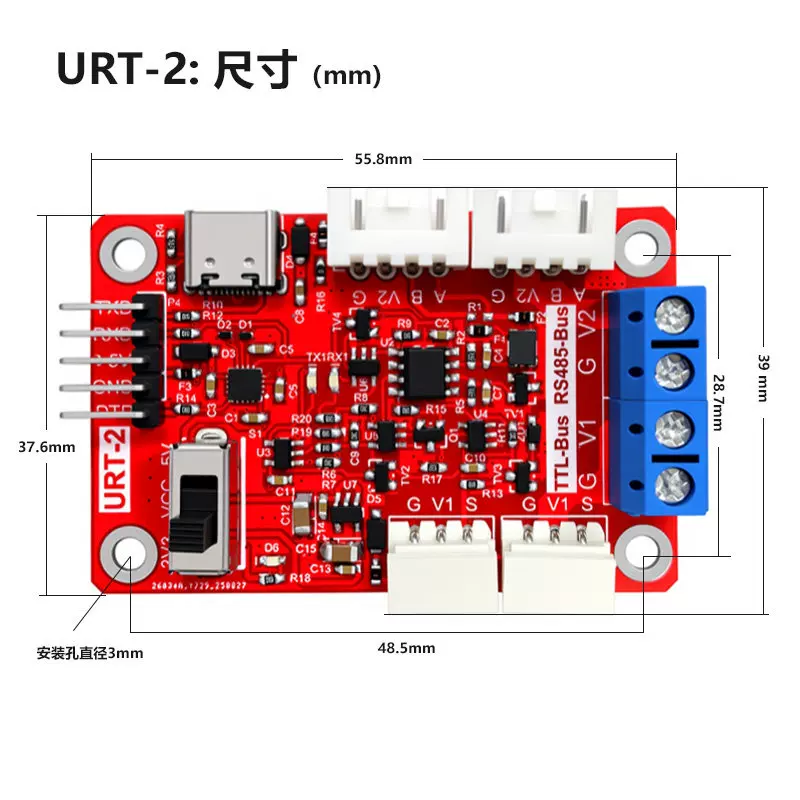
08 · GUIDE
开发资料与软件边界
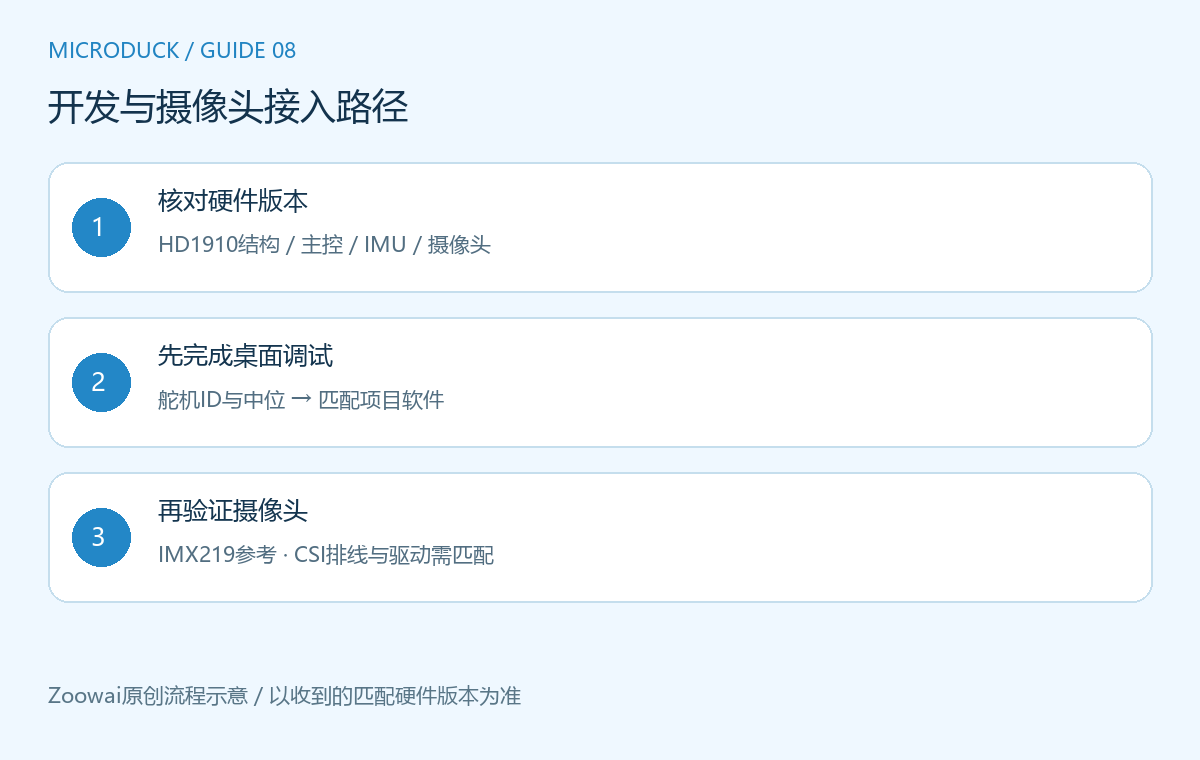
可在OpenMicroDuck及HD1910复刻项目中学习结构、软件和训练流程,但资料会按项目、硬件和提交版本变化。可启动的软件、训练策略和实际行走效果是不同验收阶段。未完成自己的供电、IMU方向、关节标定和保护测试前,不启动运动策略。公开项目演示不是这套商品已经完成同等行走或自主功能验收的证据。摄像头参考:OpenMicroDuck项目采用IMX219/CSI路线;树莓派Camera Module 2采用800万像素IMX219传感器(3280×2464),Radxa ZERO 3有该模组接入文档。项目BOM曾标500万,与厂商资料冲突,不能照抄。该参考不代表本站待定摄像头供货规格;订购前需确认主控、模组料号、排线针数/方向/间距及安装孔位,断电连接,不可将CSI排线插入舵机TTL口。
09 · GUIDE
常见问题与停机
无法连接:断电后核对控制板、驱动、协议、电压和线序,不连续带电插拔。舵机抖动或卡住:立即卸力并断电,检查结构干涉、供电及零位。轴承或打印件不匹配:核对机械版本并联系支持,不强装。出现异味、异常温升、线材发热或反复重启时,停止使用并保留问题记录,不继续增加负载。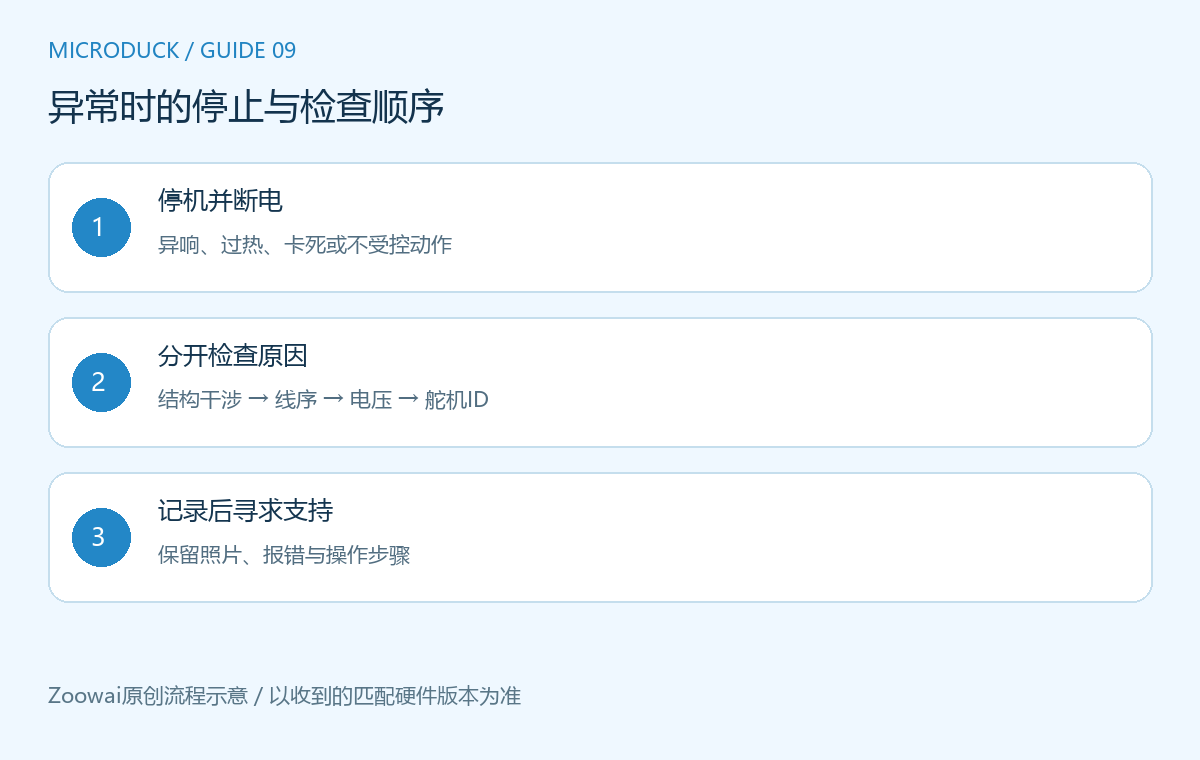
10 · GUIDE
保养、售后与资料范围
保持机械件干燥清洁,运输前固定可活动关节,拆装前断电。Zoowai提供一年非人为故障保修,其他情况可付费维修,寄修运费由客户承担。联系支持时提交订单对应款式、零件标签、照片、供电与软件版本及故障现象;不要发送账户密码。本指南为Zoowai根据商品资料和公开技术资料整理的入门版,非原厂整机说明书,不替代匹配版本装配、接线或维修手册。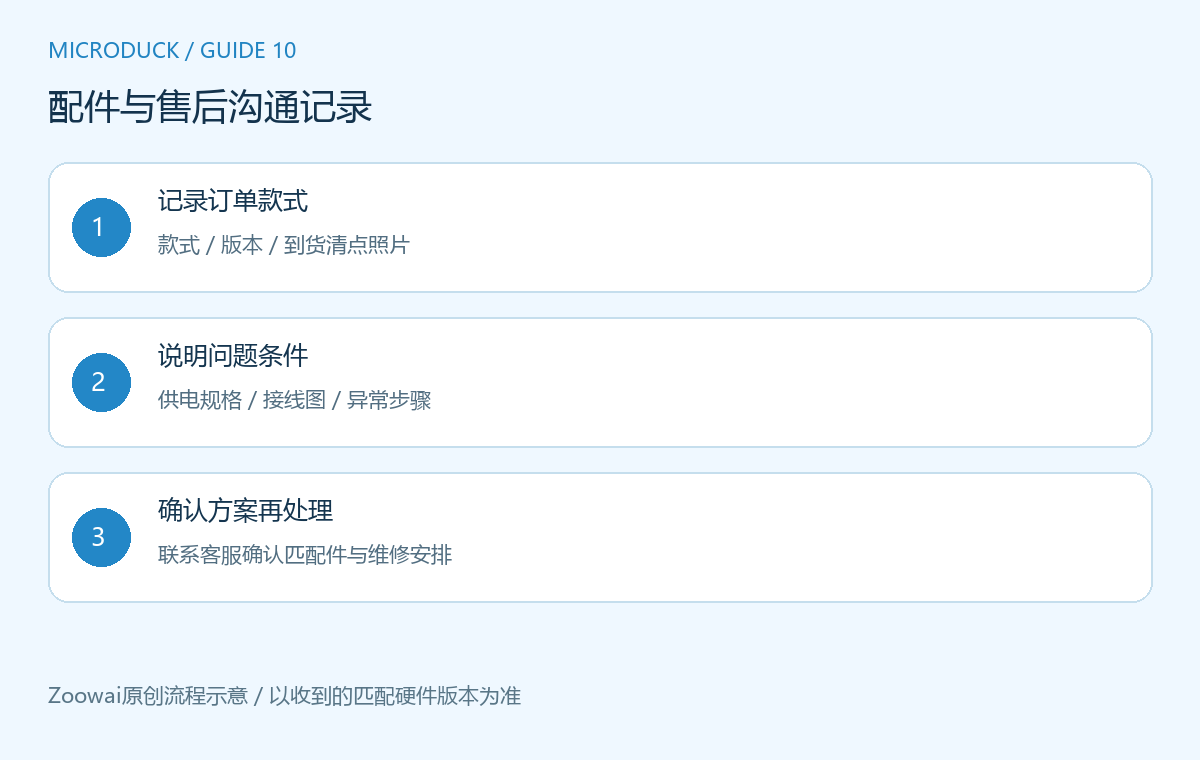
NEED MORE HELP?